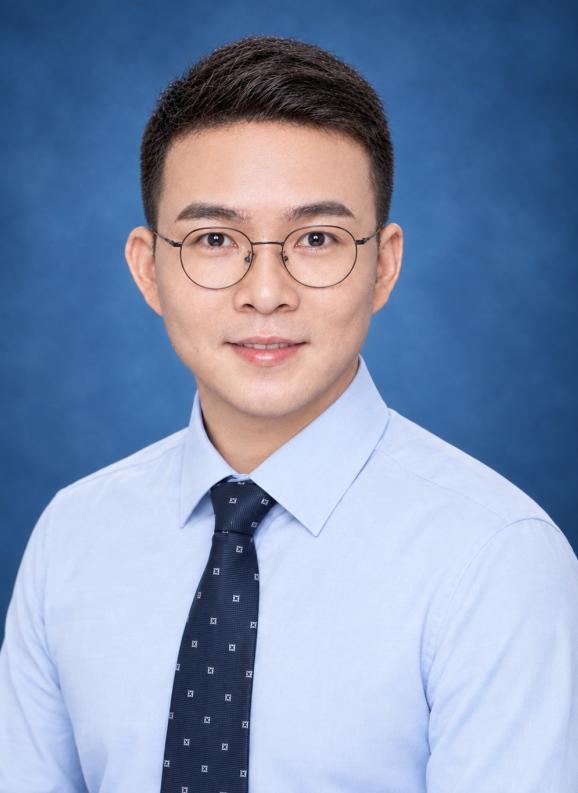
地址:四川省成都市双流区四川大学江安校区空天科学与工程学院
Emai:zyin@scu.edu.cn
1.机器人卫星
2.灵巧操作机构
3.刚/柔/软智能仿生机器人1. 国家博士后创新人才支持计划,研究周期:2023-2025
2. GF重大项目课题,研究周期:2026-2029
3. 国家自然科学基金青年基金,研究周期:2025-2027
4. 中国博士后科学基金面上项目,研究周期:2024-20261. Yin Zhang; Wang Zhang; Pan Gao; Xiaoqing Zhong; Wei Pu*; Finger-palm synergistic soft gripper for dynamic capture via energy harvesting and dissipation, Nature Communications, 2022, 13:7700.
2. Yin Zhang; Wang Zhang; Jialong Yang; Wei Pu*; Bioinspired soft robotic fingers with sequential motion based on tendon-driven mechanisms; Soft Robotics, 2021, 9:531-541.
3. Zisong Zhou, Yin Zhang#, Jialuo Bai, Wang Zhang, Haolun Wang*, and Wei Pu*, Bioinspired Flexible Capacitive Sensor for Robot Positioning in Unstructured Environments, ACS Applied Materials & Interfaces 2024 16 (13), 16589-16600
4. Liu, Yuehang, Zongzheng Wang, Jialong Yang, Yin Zhang*, and Wei Pu. "Electromechanical dynamic behavior of gear systems caused by transient mixed lubrication of rubbing surface." Tribology International 204 (2025): 110459.
5. Gao, Pan, Jiabao Feng, Le Xi, Yin Zhang*, Miqiu Kong, Guangxian Li, and Wei Pu. "Synthesis of modified polyimide for the improvement of lubrication performance." Tribology International (2026): 112060.
6. Zhong, You, Siyun Yang, Miao Xue, Lei Tang, Wei Pu, and Yin Zhang*. "Dynamic modeling and response analysis of the pneumatic flexible airbag buffer system considering compliant contact: Y. Zhong et al." Meccanica 61, no. 3 (2026): 65.
7. Yang, Siyun, You Zhong, Yuehang Liu, Miao Xue, Yin Zhang, and Wei Pu. "PhysGuided-PPO: Physics-guided proximal policy optimization for energy-dissipative soft grasping." ISA transactions (2026).
8. 朱宇, 张印, 周青华, 潘, 李剑飞, 蒲伟.液态金属-聚合物卷绕型热致动柔性人工肌肉[J].载人航天,2025,31(1):52-59.
9. 蒲伟; 张印; 白佳骆; 高攀; 薛淼; 周青华; 周广武; 一种指掌协同软体抓手, 2025-12-19, 中国, CN202310328857.5 (专利)
10. 蒲伟; 张印; 高攀; 白佳骆; 薛淼; 钟友; 碰撞可恢复能量耗散装置及系统, 2023-08-28, 中国, CN202311093005.9 (专利)
11. 蒲伟; 朱宇; 张印; 白佳骆; 高攀; 一种螺旋卷绕型人工肌肉及其制备方法, 2023-10-10, 中国, 202311301399.2 (专利)
12. 蒲伟; 谢雨鑫; 张印; 白佳骆; 一种多节嵌套式软体机械臂及使用方法, 2026-06-30, 中国, CN202311511778.4 (专利)
13. 蒲伟; 白佳骆; 薛淼; 张印; 肖宇航; 冯家宝; 高攀; 钟友; 一种可稳定柔顺着陆的黏附机器人, 2026-03-31, 中国, CN202311183173.7 (专利)
copyright©2013-2024四川大学空天科学与工程学院版权所有
